김동영
한국항공대학교 기계공학 · 2027년 2월 졸업 예정
공랭식 연료전지 냉각팬 후류를 다중 평면 PIV로 측정하고, 2차원 평면 데이터를 결합해 3차원 평균 속도장을 구성하는 연구를 하고 있습니다. 측정용 목업 설계와 3D 프린팅, PIV 장비 구성, MATLAB 후처리와 불확도 평가까지 직접 수행했고, 그 결과를 2026 한국유체기계학회 동계학술대회 논문(제1저자)으로 정리했습니다.
팀 프로젝트로는 드론 랜딩기어 경량 최적화 설계와 가스터빈 스테이터 베인의 유동–열–구조 연성 해석에 참여했고, 피부 분석 챗봇에서는 ResNet50 이미지 분류 모델 학습을 맡았습니다. 실험·해석·AI를 오가며 결과를 데이터로 비교하고 검증하는 일을 해 왔습니다.
- 학점
- 3.58 / 4.5
- 주로 쓰는 도구
- MATLAB · Python · Ansys · Inventor · Fusion 360
프로젝트
| # | 프로젝트 | 기간 | 형태 | 맡은 일 |
|---|---|---|---|---|
| 01 | 다중 평면 PIV로 본 냉각팬 스월 유동 | 2024.08– | 연구실 · 제1저자 | 장비 구축 · 측정 · 3D 매핑 · 논문 |
| 02 | AI 피부 분석 · 영양제 추천 챗봇 | 2026.07 | 팀 | 데이터 정리 · ResNet50 학습 |
| 03 | 드론 랜딩기어 경량 최적화 비교 | 2024.10–12 | 팀 7명 | 형상 설계 · 해석 · 추천 프로그램 |
| 04 | GE90 계열 터빈 베인 열·구조 해석 | 2026.05–06 | 팀 4명 | CFX → 열 → 구조 연성 해석 |
다중 평면 PIV로 본 연료전지 냉각팬 스월 유동
공랭식 연료전지(PEMFC)는 냉각팬으로 스택의 열을 빼냅니다. 냉각 효율을 높이려면 팬 뒤에 생기는 스월 유동을 알아야 하는데, 평면 PIV는 한 번에 한 평면의 두 속도 성분만 잴 수 있습니다. 그래서 서로 직교하는 XZ 평면 11장과 YZ 평면 5장을 측정하고, 두 평면이 만나는 선마다 U와 V, W를 맞춰 3차원 평균 속도장을 만들었습니다.
| 항목 | 내용 |
|---|---|
| 대상 | 공랭식 PEMFC 냉각팬 후류의 스월 유동 (연료전지 모사체 + 냉각팬) |
| 장비 | Nd:YAG 이중 펄스 레이저, CCD 카메라 pco1600, 입자 생성기 |
| 촬영 조건 | 이미지 쌍 시간 간격 0.1 · 0.3 · 0.5 ms, 획득 주기 100 ms |
| 벡터 계산 | multi-pass FFT, interrogation 64×64 → 32×32 → 16×16 px, step 50% |
| 측정 평면 | XZ 11개 (Y 10 mm 간격), YZ 5개 (X 30 mm 간격) |
| 불확도 | δu = σpx·C / Δt → 대표 조건 0.11 m/s, 모든 평면에서 평균 속도의 약 1% |
결과
- 두 종류의 직교 평면만으로 평균 속도장의 세 성분(U, V, W)을 모두 확보할 수 있었습니다.
- X = 60 mm 단면에서는 횡방향 속도가 큰 영역의 외곽이 길게 이어져 타원에 가까운 불균일한 모양이었습니다.
- X = 90 mm에서 150 mm로 갈수록 횡방향 속도 성분이 줄어들었습니다.
- 이 평균 속도장은 팬 후류 유로를 설계할 때 CFD 해석을 검증하는 자료로 쓸 수 있습니다.
한 일
- 목업 · 장비. 측정용 목업을 설계해 3D 프린터로 만들고, 레이저·카메라·시딩까지 PIV 장비를 세팅했습니다.
- 측정. XZ 11개, YZ 5개 평면을 시간 간격을 바꿔 가며 촬영했습니다.
- 후처리 · 매핑. 필터링, 평균, 좌표 변환, ROI 추출을 거쳐 교선마다 U와 V, W를 합쳐 [Y, X, Z] 격자를 만들었습니다.
- 불확도 · 논문. 측정 불확도를 평가하고 결과를 학회 논문(제1저자)으로 정리했습니다.
- 다음 단계. 평면 사이를 비압축성 조건을 지키며 채우려고 Vector Potential RBF 회귀 모델을 만들고 있습니다.
AI 피부 분석 · 영양제 추천 챗봇
피부 사진과 문진표를 받아 피부 상태를 분류하고, 그 결과로 영양제 정보를 찾아 추천하는 웹 챗봇 Daily Doctor입니다. 저는 학습 데이터를 정리하고 이미지 분류 모델을 학습시켰습니다.
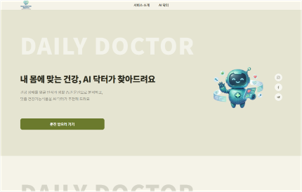
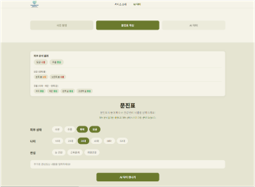
그림 6. 완성한 챗봇 화면. 문진표와 사진을 받은 뒤 대화로 추천 결과를 보여준다.
코드를 다시 정리하면서 고친 점
- 옵티마이저를 두 번 선언해서 의도한 학습률(5e-5)이 덮어써지고 있었습니다. 하나로 정리했습니다.
- 학습·검증 세트가 같은 증강 파이프라인을 쓰고 있었습니다. 검증에는 고정 전처리만 적용했습니다.
- 손상된 이미지를 무작위 다른 이미지로 바꾸던 처리는 평가를 왜곡할 수 있어서, 오류를 내고 찾도록 바꿨습니다.
모델링 기법별 드론 랜딩기어 경량 최적화 비교
드론 사용자가 원하는 무게와 하중에 맞는 랜딩기어를 고를 수 있게 하자는 목표로 시작했습니다. 촬영용 드론 DJI-S1000을 기준으로, 두 가지 AI 기반 설계 기법으로 형상을 만들고 해석으로 걸러낸 뒤 조건에 맞는 모델을 골라 주는 프로그램까지 만들었습니다.
허용하중 계산
하중을 키우면서 최대 응력이 항복 응력(12.5–13.3 MPa)에 닿는 힘을 찾았습니다. 3 m/s 착륙 시 랜딩기어 하나에 걸리는 하중 4.76 N을 빼고, 절반 형상이므로 2를 곱합니다.
(75 − 4.76) / 9.81 × 2 = 14.31 kg
75 N에서 최대 응력 12.66 MPa. 허용하중이 기준 적재하중 6 kg보다 커서 랜딩기어로 쓸 수 있다고 판단했습니다.
| 항목 | 내용 |
|---|---|
| 기준 모델 | DJI-S1000 · 랜딩기어 460 × 511 × 305 mm · 이륙 하중 6.0–11.0 kg |
| 공통 조건 | ABS 통일, 한쪽 랜딩기어만 설계, 몸체 조인트 3곳 구속, 적재하중 0 가정 시 4.76 N |
| 생성 형상 | Fusion 360 3종, Inventor Leg형 · SKI형 (질량 60% 감소) |
| 비용 식 | 필라멘트 사용량 × 단가 + 출력 시간 × 전력 단가 (G-code에서 추출) |
GE90 계열 터빈 스테이터 베인 열·구조 연계 해석
연소기 바로 뒤 고압 터빈 1단 스테이터 베인이 이륙 조건에서 견디는지 확인한 해석입니다. 유동 → 열 → 구조 순서로 결과를 넘겨 주는 단방향 연성(one-way coupling)으로 풀었습니다.
막혔던 부분과 푼 방법
- 녹는점 초과. 냉각을 안 넣으니 최고 온도가 약 1710 °C로, CMSX-4 녹는점(약 1397 °C)을 넘었습니다.
- 냉각 모사. 냉각 유로를 실제로 파내면 벽이 얇아져 응력이 4388.7 MPa까지 튀었습니다. 그래서 형상은 그대로 두고 필요한 냉각량을 역산했습니다. 블레이드 전체에 내부 열생성 −1.4 W/mm³를 주고, 가장 뜨거운 후연부와 슈라우드에는 막냉각을 강제 대류로 넣었습니다.
- 결과 해석. 최대 응력 995.22 MPa는 블레이드와 슈라우드가 직각으로 만나는 모서리에서 생긴 응력 집중이라, 실제 부품처럼 필렛을 주면 낮아집니다. 1000–1100 °C로 가장 뜨거운 블레이드 중심부의 응력은 항복강도 안에 있었습니다.
그 밖의 경험 · 수상 · 기술
| 기간 | 내용 | 구분 |
|---|---|---|
| 2026.12 | 한국유체기계학회 동계학술대회 논문 「다중 2차원 평면 PIV 측정을 이용한 공랭식 연료전지 팬 출구 스월 유동의 3차원 특성 분석」 (제1저자) | 논문 |
| 2026.10 | TOEIC Speaking IH (140) | 어학 |
| 2026.07 | J85 엔진 거치대 설계 | 설계 |
| 2024.11 | 2024 Boeing Day 화성 식민지 건축 아이디어 공모전 4위 | 수상 |
| 2024.01–04 | 지면과의 거리에 따른 팬 입구 영향 연구 | 실험 |
| 2020.03– | 한국항공대학교 기계공학전공 (2027.02 졸업 예정, 3.58/4.5) | 학력 |
| 분야 | 다뤄 본 도구 |
|---|---|
| AI · 프로그래밍 | Python(PyTorch, torchvision), MATLAB, 이미지 분류 모델 학습, RAG 기반 검색, LLM API |
| 설계 · 해석 | Autodesk Inventor, Fusion 360, ANSYS Fluent · CFX · Mechanical, PrusaSlicer |
| 실험 · 계측 | PIV(입자 영상 유속계), PIVlab, 3D 프린팅 |
읽어 주셔서 감사합니다.